当传统拍摄遭遇复杂环境,VR全景与航拍给出更优解
影像采集从来不只是举起相机按快门。真正的难点在于那些光照条件苛刻、空间结构特殊、人员无法频繁进出的场景——比如深藏在胡同里的古建群落,或已经废弃的大型工业遗址。这类环境对设备、布光和后期流程都提出了远超常规拍摄的硬性要求。我们团队在承接VR全景项目时,经常需要面对上述两种极端情况。下面从实战角度分享技术拆解思路,不讲空话,只说可复制的落地方法。
强反光与低照度并存:古建内部VR全景采集方案
以故宫博物院内某偏殿区域为例,这类场景有三个致命痛点:朱红立柱与金漆门窗产生大面积镜面反射,窗户进来的直射光形成极高光比,而殿内空间又常年处于弱光环境。如果用普通单反直接拍,高光溢出和暗部死黑几乎是必然结果。
我们的解法是从前期到后期建立完整链路。
- 光影控制:放弃单帧自动曝光,改用包围曝光合并策略。每层曝光组拍摄5张(-2EV、-1EV、0、+1EV、+2EV),后期在专业调色软件里合成HDR源素材。
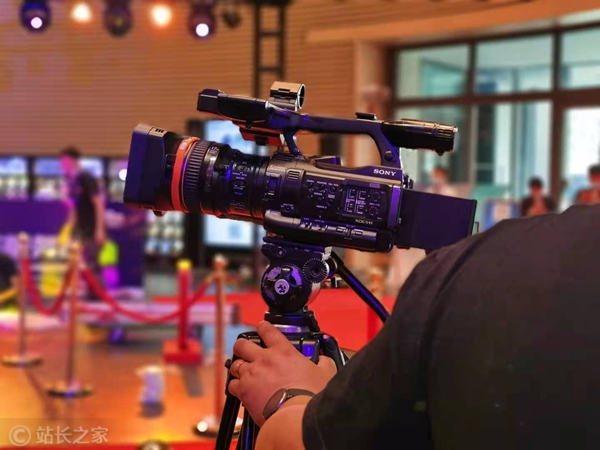
- 器材选择:主机位倾向使用索尼FX6搭配12-24mm广角镜头,机身紧凑且对暗光友好;游机位搭配佳能C70用于捕捉细节层次。三脚架必须使用带液压阻尼的云台,确保全景球拍拼接时画面稳定无晃动。
- 后期调色流程:进入达芬奇进行色彩统一,先做白平衡校准,再针对红色系(梁柱)和金色系(装饰)分别做HSL隔离调整,避免高光区域颜色断层。
这套流程的核心逻辑是:前期尽可能多地保留原始信息,后期再精细控制每个颜色通道。最终输出的VR全景漫游文件在主流浏览器端打开后,无论用户将视角转到哪个方位,都能获得色彩准确的沉浸式体验。感兴趣的同学可以参考我们的VR全景拍摄栏目了解更多项目细节。
大跨度航拍地图像:工业遗址的三维重建实践
废弃厂房是另一类典型难题场景——开阔的混凝土屋顶、纵横交错的钢架管道、以及大面积的玻璃采光顶,在航拍镜头下会产生极端的光比和几何畸变。这类项目我们采用航拍测绘与地面VR双轨并行。
无人机航线规划是成败关键。我们通常分两层飞行:第一层为低空环绕模式,贴地高度约15米,用于采集建筑立面和周边环境的超高分辨率纹理;第二层为高空网格航线,飞行高度80至120米,重叠率设置为前向80%、旁向70%,确保后续建模软件能生成无空洞的三维网格。
地面层则负责采集室内细节。部分厂区内部空间层高超过十米,普通全景云台难以覆盖,此时需要配合长焦镜头分段拍摄,再在后期进行立体拼接。
整个流程中最重要的环节是现场记录色卡和白平衡参照物,这直接决定了后期调色时的色彩还原精度。航拍回来的原片往往带有强烈的天空蓝色偏
相关阅读:摄行影像全国服务首页,浏览本栏目更多案例,查看本文详情页。